Mostrando postagens com marcador 3° Trimestre - 2016. Mostrar todas as postagens

sexta-feira, 4 de novembro de 2016

Referências

1. (PDF) Robótica J. A. M. Felippe de Souza - http://webx.ubi.pt/~felippe/texts5/robotica_cap1.pdf ,  acesso em: 24/10/2016

2. (PDF) Introdução à Robótica Móvel Prof. Marcelo Santos Linder http://www.univasf.edu.br/~marcelo.linder/palestra1.pdf , acesso em: 24/10/2016


3. A history of robots: from science fiction to surgical robotics  http://link.springer.com/article/10.1007/s11701-007-0021-2, acesso em: 29/10/2016


4.https://www.robotics.org/ acesso em: 25/10/2016


6.http://www.sofisica.com.br/conteudos/campo2.php/ acesso em: 30/10/2016

7.super.abril.com.br/tecnologia/robo-as-suas-ordens/  acesso em: 01/11/2016

8. puc-riodigital.com.puc-rio.br/Texto/Ciencia-e.../Robos-campeoes-101.html acesso em: 01/11/2016

9.http://fisicaidesa3.blogspot.com.br/search/label/Rob%C3%B4%20Gladiador acesso em: 18/10/2016, 30/10/2016, 03/10/2016

10. http://cbce.org.br/docs/cd/resumos/088.pdf  acesso em: 29/10/2016 

Conclusão

O projeto do robô gladiador foi, de todos os anos, o mais difícil que tivemos que realizar. Para nosso grupo a parte elétrica foi um grande desafio pois não possuíamos nenhuma ideia de como ela funcionava. Durante esses meses que nos envolvemos no projeto percebemos a relação do projeto com as mais diferentes matérias vistas durante o todo o ensino médio,até algumas que não sabíamos, à primeira vista, que estavam relacionadas. Tivemos muitas dificuldades para a realização do robô e superamos a maioria delas, embora ele ainda possua falhas conseguimos faze-lo andar.  Ao que se diz respeito à competição, devido a problemas na parte elétrica não entramos na arena.

Reuniões

O grupo realizou reuniões nos dia 12/10, 20/19 e 24/10 em que terminou a parte mecânica e elétrica além de realizar alguns testes.

Medições

1. Movimento

       • Velocidade média
                     Vm = s/t
                     Vm = 1/1,87
                     Vm = 0,535 m/s (aproximadamente)
     
       • Aceleração média
                     am = v/t
                     am = 0,535/1,87
                     am = 0,29 m/s² (aproximadamente)

2. Forças

       • Peso
                     P = massa x gravidade
                     P = 0,292 x 9,8
                     P = 2,8616 N

      • Normal
                    N = P
                    N = 2,8616 N

3. Quantidade de movimento
                   Q = massa x velocidade
                   Q = 0,292 x 0,535
                   Q = 0,15622 Kg.m.s


4. DDP e corrente elética
                  DDP = 6V
*uma pilha possui 1,5V, como no projeto são utilizadas 4 delas, 1,5 x 4 = 6*


5. Energia Potencial Gravitacional
                 Epg = massa x gravidade x altura
                 Epg = 0,292 x 9,8 x 0,06
                 Epg = 0,172 J


Dimensões do Projeto

De um motor a outro - 15cm
Do chão a ponta do chassi (Altura) – 16 cm
Base – 12 x 27,5
Diâmetro das rodas anteriores – 12cm
Raio das rodas anteriores – 6cm
Escudo – 5cm x 22 cm (12cm - frente x 5cm - cada lado)
Do chão a base – 4,5 cm
De uma roda a outra – 13cm
Do espeto ao escudo – 10cm
Da base a ponta do chassi – 9cm
Do meio das rodas até o começo do escudo – 16cm
Chassi – 17cm x 11,5cm
Do chão ao espeto do meio – 6,5 cm
Do chão aos espetos laterais – 16cm
De uma extremidade a outra dos espetos – 8,5cm
Distancia entre o espeto do meio e o da direita – 7,5cm
Distância entre o espeto do meio e o da esquerda – 7cm

Problemas e Soluções

Problemas
  1. O grupo colou o eixo da roda de maneira incorreta;
  2. Dificuldades em realizar a elétrica do robô;
  3. O CD não colava corretamente; 
  4. O robô andava apenas em círculos;
Soluções
  1. O eixo da roda foi trocado;
  2. Com ajuda, o grupo conseguiu inverter o circuito referente a parte elétrica;
  3. Foi trocado o tipo de cola;
  4. O grupo arrumou a parte elétrica e aumentou o atrito entre o motor e as rodas, porém o robô ainda possui dificuldades. 

O primeiro robô

O primeiro robô mecânico surgiu em 1924, quando um engenheiro elétrico chamado Roy J. Wensley desenvolveu uma unidade de controle supervisionada que podia ligar, desligar ou regular remotamente, por um sistema de telefonia, tudo o que estivesse conectado a ele. Três anos depois foi ele criou o Televox, um robô pequeno de aparência humana que realizava movimentos básicos de acordo com comandos vindos de seu operador.

Resultado de imagem para televox robo Televox e seu criador, R. J. Wensley;

quinta-feira, 3 de novembro de 2016

Tutorial construção robô gladiador II

Passo a passo

1. Parte mecânica
   
- corte duas peças de 12 x 27 cm para serem o chassi, cole-as uma sob a outra com a cola quente para garantir a sustentação;
-  uma peça de 22x5 cm para ser o escudo;
- uma peça de 17x12 cm para ser a suspensão;
- marcar e dobrar o escudo com 5cm de cada lado, cola-lo em uma das pontas do chassi (esse lado será a parte frontal do robô);
- marcar o chassi com 12 cm a partir da traseira para definir a área de colagem;
- marcar o local de encaixe do eixo, com centro em mais ou menos 6 cm a partir da traseira;
- dobrar 3 cm (na largura) da suspensão e colar;
- colar os eixos tomando cuidado com o alinhamento, tanto horizontal quanto vertical;
- marcar 2,5 cm da frente do chassi e colar o rodízio giratório;
- colar os CDs ou DVDs nos eixos, eles serão as rodas traseiras do robô;
- colar os palitos de churrasco no escudo, atravessa-los pelo papelão e fixa-los com cola quente;
O local fica a critério do grupo, desde que respeite as dimensões predispostas nas regras.


2. Parte elétrica

- A caixa plástica utilizada pelo grupo já estava perfurada. Caso não esteja seria necessário fazer dois furos na parte superior para encaixar as chaves;
- cortar 10 cm de fio e desencapar as extremidades;
- escolher duas cores para cada chave (atenção pois as mesmas cores devem ser utilizadas nessa hora e quando o motor for conectado)
- em uma das chaves escolha um fio e pregue na extremidade esquerda superior, a outra ponta do fio será "pregada" na extremidade oposta da mesma chave (direita inferior);
- faça o mesmo com a outra cor, mas desta vez nos parafusos que sobraram da chave (primeiro superior direita, e depois inferior esquerda);
- repita o processo com a outra chave;
- para conectar as pilhas, cortar 15 de fio e juntar os pares aos fios do suporte de pilhas, as outras extremidades serão pregadas no parafusos do meio da chave (um fio de cada lado), fazer isso nas duas chaves;
- para concluir na extremidade do fio de 4 vias, que não está conectado ao controle, desencapar a ponta e junta-las com os fios do motor (lembrando de sempre utilizar o mesmo par de cores);


3. Juntando a parte elétrica e mecânica
- colar os motores, devidamente unidos aos fios do controle, na suspensão de modo que eles fiquem em contato com os CDs;
- ao centro da suspensão coloque um parafuso, e embaixo do chassi o outro;
- passe o elástico por eles;


segunda-feira, 31 de outubro de 2016

Tutorial para a construção do robô gladiador I

Materiais necessários:

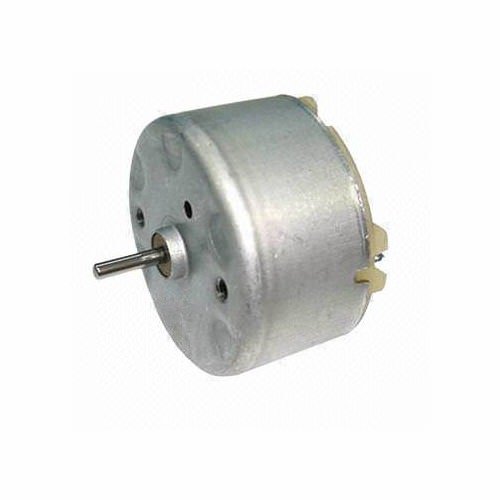
• 2 motores de 6V (pode ser de carrinho de controle remoto ou ventiladores portáteis)
• 2 eixos para as rodas traseiras
• 1 suporte para 4 pilhas AA
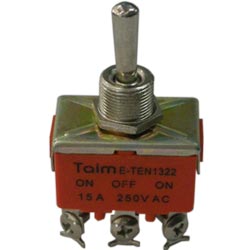
• 2 chaves alavanca de 3 posições e 6 terminais
• 1 Caixa plástica com tampa perfurada
• de 4 a 5 metros de fio de 4 vias
• 1 roda giratória de 2'
• 2 parafusos para caixa plastica
• 2 parafusos para suspensão
• papelão resistente
• 3 palitos de churrasco
• 2 CDs ou DVDs
• 4 pilhas AA
• Elástico de dinheiro


Ferramentas necessárias:

• pistola de cola quente
• bastões de cola quente (vários)
• estilete
• Régua
• alicate de bico pequeno
• chave de Fenda
• chave Phillips
• lápis ou caneta
• fita isolante
• tesoura


Resultado de imagem para dc motorimagem 1 Resultado de imagem para chaves alavanca 3 posiçoes 6 terminaisimagem 2
Resultado de imagem para fio de 4 vias imagem 3   Resultado de imagem para rodizio giratorio pequenoimagem 4

Resultado de imagem para suporte pilhas aaimagem 5 

Legenda:
Imagem 1 - motor
Imagem 2 - chave alavanca
Imagem 3 - Fio de 4 vias
Imagem 4 - rodízio giratório
Imagem 5 - Suporte de 4 pilhas AA

O que é um robô?

       
                                   Resultado de imagem para robô
 Robô NAO, classificado como humanoide (devido a semelhança com o ser-humano)


         Originalmente o termo robô vem da palavra tcheca 'robota' que significa trabalhos forçados. Esse termo foi criado por um escritor tcheco chamado Karel Capek (1890-1938) que escreveu um romance intitulado R.U.R (Robôs Universais de Rossum) em 1921.
Mais tarde robô passou a significar um mecanismo automático que realiza trabalhos e movimentos humanos.
         Já a definição de robô segundo o R.I.A., 'Robotics Institute of America' (Instituto Americano de Robótica) é: manipulador reprogramável e multifuncional projetado para mover materiais, partes, ferramentas ou dispositivos especializados através de movimentos variáveis programados para desempenhar uma variedade de tarefas.
         A definição mais conhecida é a de que um robô é um dispositivo que permite realizar trabalhos mecânicos, normalmente associados a seres humanos, de uma maneira muito mais eficiente e sem a necessidade de pôr em risco a vida humana.


terça-feira, 25 de outubro de 2016

Integrantes e Funções - 3° Trimestre

Ana Beatriz Santos, 02 (Parte Elétrica)
Giovanna Agostinho, 12 (Parte Mecânica)
Maria Elisa Cabett, 27 (Auxiliar de Mecânica)